
GENE.01 è il primo robot umanoide italiano, sviluppato da Generative Bionics, spin-off dell’Istituto Italiano di Tecnologia (IIT) di Genova. Presentato al CES 2025 di Las Vegas, questo progetto segna l’ingresso dell’Italia nella competizione globale della robotica umanoide, grazie a un finanziamento di 70 milioni di euro, il più importante round europeo nel settore deep tech. GENE.01 si distingue per un approccio human-centred: dotato di pelle sensoriale tattile e intelligenza distribuita, è progettato per un’interazione sicura e naturale con l’uomo
Robot umanoidi in Italia e nel mondo
Negli ultimi decenni, i robot umanoidi sono passati dall’essere figure della fantascienza a protagonisti reali della ricerca tecnologica e dell’innovazione industriale. Già negli anni ’70 e ’80 i primi prototipi in Giappone e negli Stati Uniti tentavano di replicare la camminata umana, e dagli anni ’90 in poi il settore ha beneficiato di investimenti pubblici e privati. Queste macchine, progettate per imitare struttura, movimenti e comportamenti umani, rappresentano uno degli ambiti più complessi della robotica odierna.
Esempi di robot umanoidi nel mondo
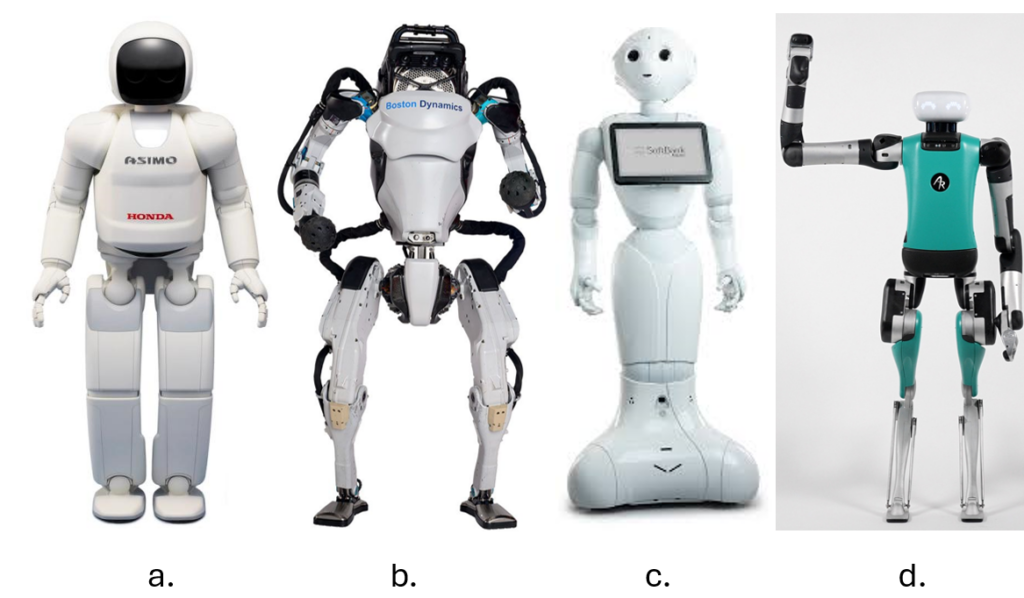
A livello globale, istituzioni accademiche, centri di ricerca e grandi aziende tecnologiche investono risorse significative nello sviluppo di piattaforme sempre più sofisticate. Progetti come ASIMO, Atlas e Pepper (Figura 1) hanno mostrato capacità impressionanti nel muoversi in ambienti complessi, mantenere l’equilibrio su terreni irregolari e persino sostenere conversazioni di base con gli utenti. Questi progressi non solo spingono i confini dell’ingegneria meccanica e dell’intelligenza artificiale, ma aprono anche la porta a potenziali applicazioni in settori come assistenza agli anziani, esplorazione, logistica e istruzione.
Esempi di robot umanoidi in Italia
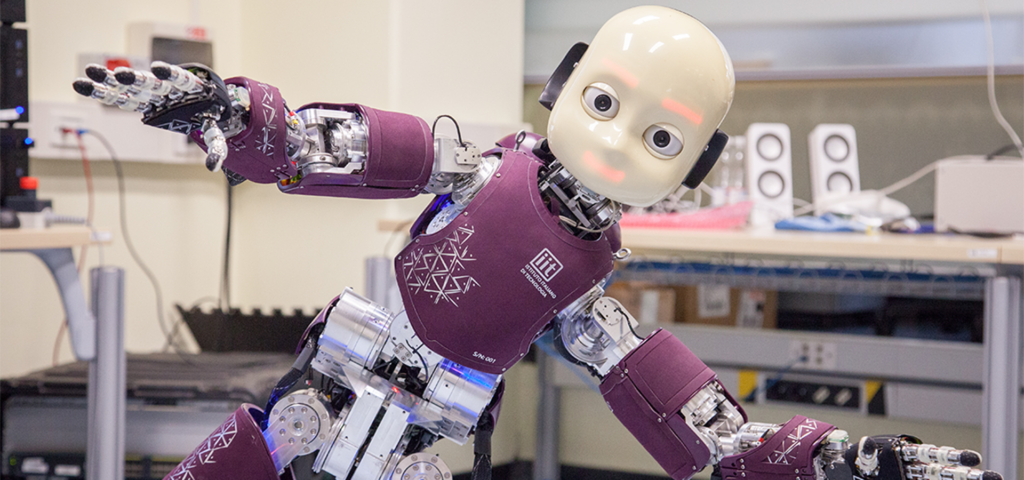
In Italia la ricerca sui robot umanoidi ha prodotto risultati di rilievo internazionale. Il caso più emblematico è iCub, il robot “bambino” sviluppato dall’Istituto Italiano di Tecnologia1 (IIT) di Genova (Figura 2). Progettato come piattaforma di ricerca open source, iCub è alto circa un metro ed è uno strumento scientifico utilizzato da decine di laboratori nel mondo per studiare apprendimento, percezione multisensoriale, manipolazione e interazione uomo-robot, contribuendo in modo significativo alla comprensione di come intelligenza e corpo possano co-evolvere.
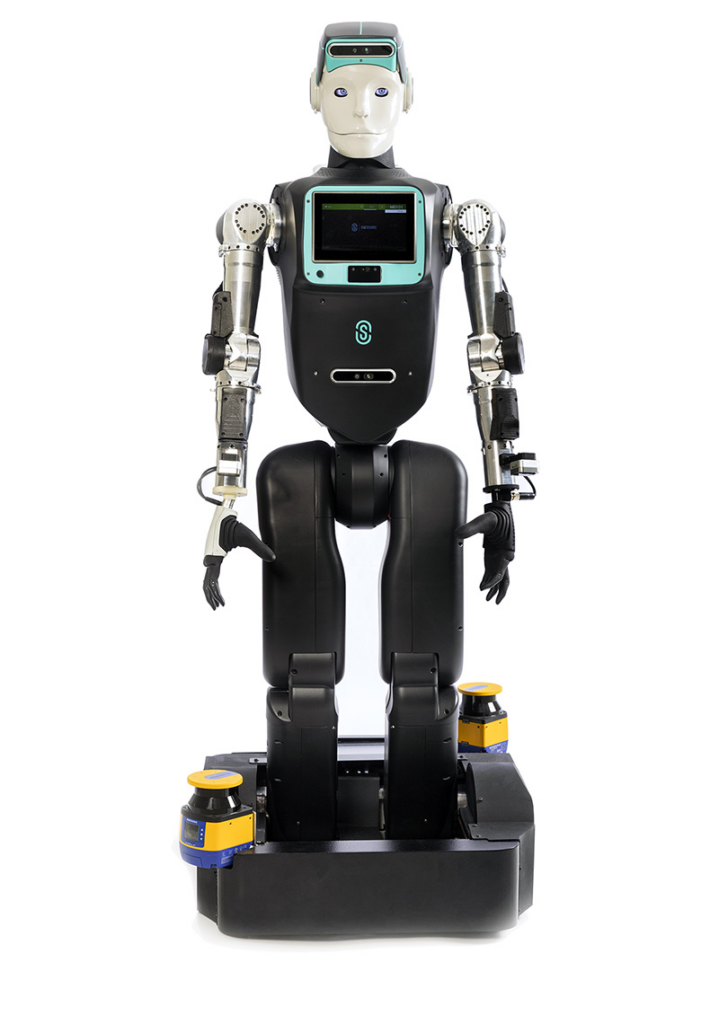
Accanto alla ricerca accademica, esistono anche tentativi di trasferimento tecnologico verso applicazioni reali. Un esempio è RoBee, il robot umanoide sviluppato da Oversonic Robotics2 (Figura 3).
A differenza di iCub, RoBee nasce con un obiettivo dichiaratamente industriale e di servizio: operare in ambienti produttivi, logistici e sanitari, interagendo in sicurezza con le persone, anche le sue capacità sono ancora lontane da quelle necessarie per operare in contesti sperimentali più avanzati.
-
Abbiamo scritto di RoBee, il robot umanoide che entra in corsia con medici e infermieri, anche qui.
Perchè i robot umanoidi non sono ancora diffusi?
Nonostante la ricerca vada avanti da oltre quarant’anni, i robot umanoidi sono una presenza tutt’altro che diffusa nella vita quotidiana. Le principali ragioni possono essere riassunte in quattro macro-aree: complessità meccanica, mancanza di intelligenza, problemi di stabilità e gestione dell’energia. Per saperne di più su queste categorie, esplora i pannelli sottostanti.
Complessità meccanica
Riprodurre il corpo umano con le sue decine di gradi di libertà, muscoli e articolazioni con motori elettrici e strutture rigide comporta costi elevatissimi, peso e fragilità. Un robot umanoide è, per sua natura, molto più complesso e delicato rispetto a un robot industriale o mobile progettato per un compito specifico.
Problemi di stabilità
Camminare su due gambe, mantenere l’equilibrio o adattarsi a superfici irregolari sono problemi ancora aperti. Spesso funzionanti in condizioni controllate, fuori dal laboratorio, l’affidabilità di queste macchine diminuisce drasticamente fuori dal laboratorio.
Mancanza di intelligenza
I robot devono percepire l’ambiente, comprenderlo e prendere decisioni in tempo reale. Nonostante i grandi progressi dell’intelligenza artificiale, la comprensione del contesto e delle intenzioni umane resta limitata. Questo rende complessa e, talvolta poco sicura, l’interazione in ambienti non strutturati, come case, ospedali o spazi pubblici.
Gestione dell’energia
I robot umanoidi, a differenza del corpo umano, hanno tempi di funzionamento ridotti e batterie pesanti. Questo rende difficile immaginarli operativi per lunghi turni senza frequenti ricariche o infrastrutture dedicate.
Generative Bionics e il suo primo prototipo: GENE.01
In questo panorama complesso e competitivo, alla fine del 2025 è nata Generative Bionics3, spin-off dell’IIT. L’azienda è stata finanziata con round di investimenti tra i più cospicui a livello europeo in ambito deep tech, pari a 70 milioni di euro. In prima linea per il successo dell’operazione c’è stato il Fondo Artificial Intelligence di CDP Venture Capital, ma hanno contribuito anche altre importanti realtà come AMD Ventures, Duferco, Eni Next, RoboIT e Tether.
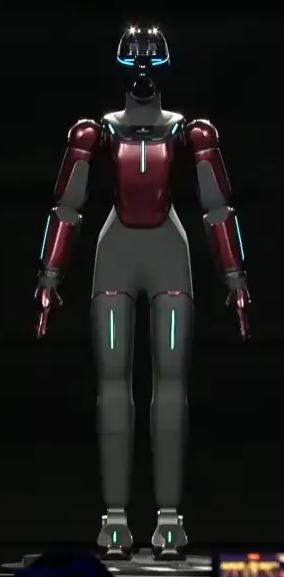
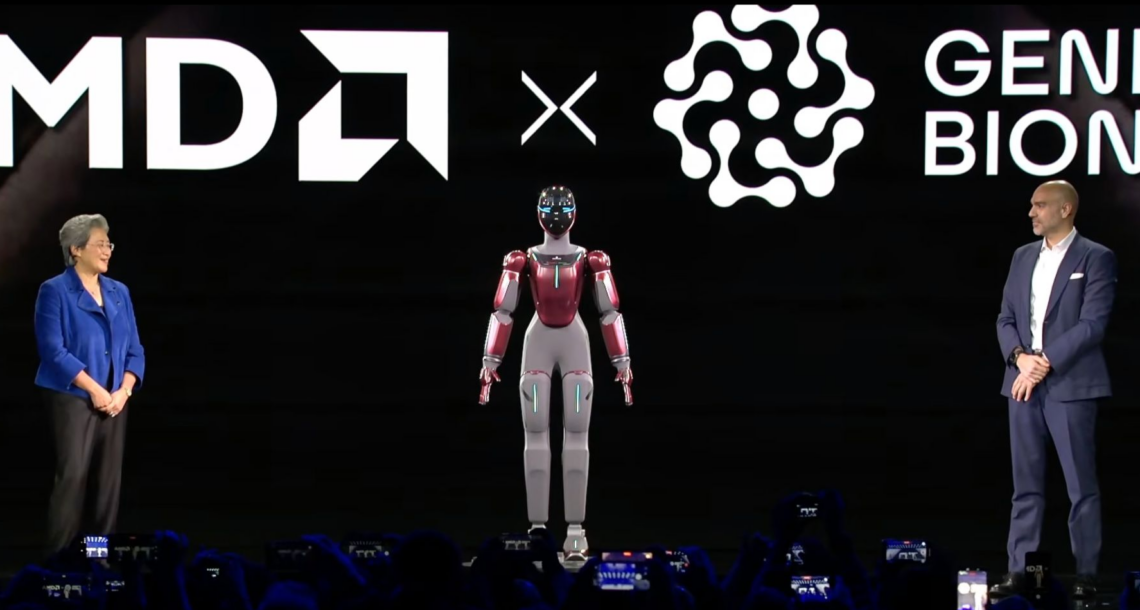
Durante lo scorso CES4 a Las Vegas, è stato presentato il primo concept di Physical AI (con cui si intende il punto di fusione tra robotica e intelligenza artificiale) dell’azienda (Figura 4).
GENE.01 è il primo prototipo di robot umanoide che l’azienda ha presentato al pubblico. Tutto di questa Physical AI é progettato pensando alla convivenza con l’essere umano, a partire da proporzioni, postura e controllo nel movimento.
GENE.01 rappresenta il design fondativo da cui evolveranno tutti i futuri umanoidi di Generative Bionics.
Comunicato stampa – Generative Bionics
Il nome di questo robot non è stato scelto casualmente. Per “Gene” infatti si intende l’unità fondamentale di identità da cui deriva la trasmissione ereditaria di caratteristiche da genitori a figli, così anche GENE.01 è l’elemento da cui origineranno tutte le prossime generazioni di robot di Generative Bionics. Le caratteristiche di GENE.01 evidenziano come questo robot sia stato progettato per portare una nuova soluzione ad alcune delle problematiche che impediscono la diffusione dei robot umanoidi sul mercato.
La pelle in grado di percepire il tatto
Il suo design prevede l’integrazione di una rete di sensori tattili e di forza distribuiti su tutto il corpo. Questa “pelle” è caratterizzata da elettronica a bassa latenza basata su FPGA integrata con sistemi di edge computing che integrano dati tattili, visivi e di forza ad alta frequenza, consentendo interazioni sicure e reattive. In questo modo la superficie esterna del robot non si limita ad essere curata da un punto di vista estetico, ma diventa una componente attiva che consente al robot di percepire interazioni e micro-contatti in qualunque punto del corpo. L’obiettivo è rendere il tatto un tratto fondamentale per consentire al robot di acquisire “coscienza” della sua posizione nello spazio e della sua interazione con elementi esterni.
L’intelligenza si diffonde in tutto il corpo
Grazie all’evoluzione dei sistemi di elaborazione near-sensor, sarà possibile spostare una parte significativa dell’intelligenza computazionale direttamente a ridosso delle sorgenti di dato. In questo paradigma, i sensori tattili integrati nella pelle o le telecamere non si limiteranno più a fornire segnali grezzi, ma partecipano attivamente ai processi di elaborazione, riducendo la latenza e il costo complessivo a carico del “cervello” del robot. L’elaborazione locale dei dati consentirà di reagire su scale temporali compatibili con il contatto fisico, rendendo possibili interazioni sicure e adattive anche in scenari non strutturati.
In questo contesto, lo stesso corpo del robot sarà una risorsa computazionale distribuita: ogni segmento, giunto o sensore contribuirà all’elaborazione complessiva, sfruttando il calcolo parallelo e la gestione dei flussi di dati ad alta frequenza. Il risultato sarà un sistema più efficiente dal punto di vista energetico, capace di mantenere elevate prestazioni senza la necessità di centralizzare tutto il calcolo su unità remote o cloud, preservando al contempo affidabilità e tempi di risposta deterministici.
L’apprendimento dettato dall’esperienza
Un’ultima caratteristica del sistema che l’azienda sta strutturando risiede nell’infrastruttura open source delle piattaforme di calcolo, che permetteranno al robot di superare il paradigma dell’esecuzione rigida di istruzioni predefinite.
I diversi umanoidi saranno capaci di apprendere dall’esperienza fisica, adattando i propri modelli interni sulla base delle interazioni con l’ambiente, affinando progressivamente i comportamenti e migliorando robustezza e precisione nel tempo.
In contesti industriali complessi e dinamici, ciò si traduce in robot in grado di rispondere in modo fluido a variazioni impreviste, collaborare in sicurezza con operatori umani e ottimizzare autonomamente le proprie strategie operative.
Cosa succederà adesso?
A partire dai fondi raccolti, più di 70 ingegneri dell’IIT specializzati nella ricerca, ingegnerizzazione, certificazione e produzione per robot umanoidi, confluiranno nell’azienda. Nel corso del 2026 il focus sarà sullo sviluppo del prodotto e sull’addestramento dei sistemi di Physical AI. I finanziamenti stanziati ad oggi permetteranno anche la validazione industriale e alla costruzione del primo stabilimento produttivo.
Più in generale, questi robot non costituiscono solo un importante punto di partenza per l’affermazione della robotica umanoide in Italia, ma aprono le porte a una nuova visione del rapporto tra tecnologia e persona, riflettendo un approccio in cui design, ingegneria e interazione uomo-macchina sono inscindibili. In questo contesto, il principio italiano della human-centred interaction assume un ruolo chiave: i robot vengono progettati attorno alle capacità, favorendo interazioni intuitive, controllabili e sicure anche in ambienti condivisi. Si tratta di un cambio di paradigma che rende la macchina capace di integrarsi nei contesti sociali, industriali e assistivi, aprendo nuove prospettive per una robotica al servizio delle persone.