
Nei laboratori di ricerca e sviluppo Disney a Zurigo è stato sviluppato un robot ispirato a Olaf, il celebre pupazzo di neve del film d’animazione Frozen. Progettato per parlare, muoversi e interagire autonomamente con i visitatori dei parchi divertimento Disney, questo robot rappresenta un’importante innovazione nel campo della robotica sociale, una branca della robotica che sviluppa macchine capaci di comunicare e interagire con le persone in modo naturale.
Animatronics: cosa sono e da dove vengono
Gli animatronics rappresentano uno degli incontri più affascinanti tra ingegneria, tecnologia e spettacolo: si tratta di macchine progettate per riprodurre movimenti ed espressioni di esseri viventi, dando l’illusione che personaggi fantastici, animali o figure umane possano prendere vita davanti ai nostri occhi.
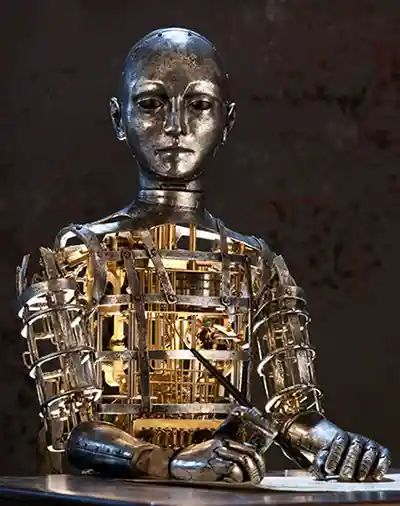
Le loro radici affondano nella lunga storia degli automi, dispositivi meccanici capaci di compiere movimenti programmati che già nel Settecento stupivano il pubblico europeo con sorprendenti imitazioni del comportamento umano e animale. Attraverso ingranaggi, molle, camme e complessi meccanismi, questi manufatti riuscivano a scrivere, suonare strumenti musicali o simulare gesti quotidiani, anticipando un desiderio che ancora oggi guida la robotica: riprodurre artificialmente il movimento e, in qualche modo, la vita (Figura 1).
Con il progresso dell’elettronica, dei motori e dei sistemi di controllo, questa tradizione si è evoluta in tecnologie sempre più sofisticate, capaci non soltanto di muoversi, ma anche di coordinare gesti, sguardi ed espressioni in modo realistico.
Un ruolo fondamentale nella diffusione degli animatronics è stato svolto da Disney, che a partire dagli anni Cinquanta e Sessanta del secolo scorso ne ha sviluppato l’impiego nell’intrattenimento, trasformandoli in una delle sue innovazioni più riconoscibili. Grazie alla combinazione di meccanica, elettronica, progettazione artistica e programmazione, i personaggi animatronici sono diventati protagonisti di attrazioni nei parchi a tema, spettacoli e ambientazioni immersive (Figura 2).
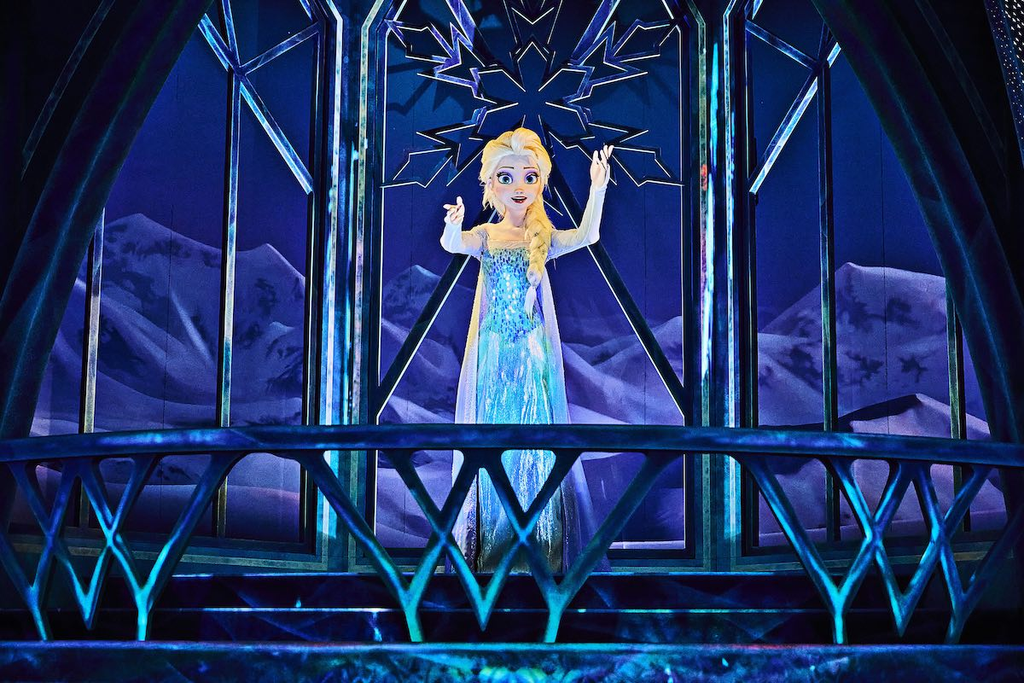
L’obiettivo non è soltanto creare un dispositivo funzionante, ma rendere credibile un personaggio, suscitare emozioni e far dimenticare, anche solo per qualche istante, che dietro quei movimenti si nasconde un sistema tecnologico.
L’automa di Olaf
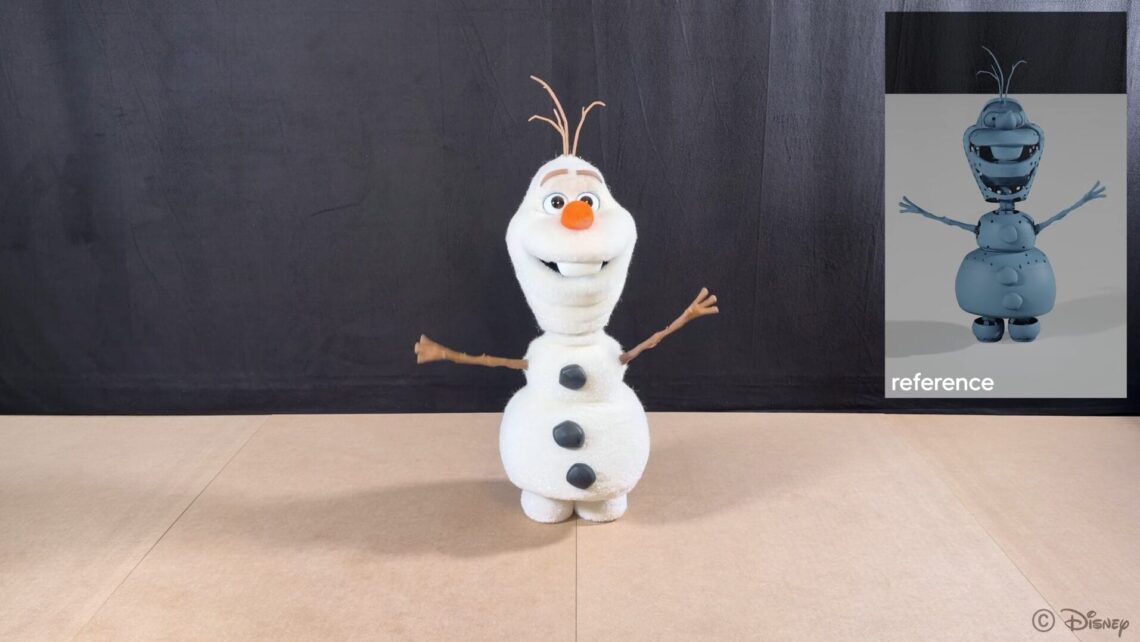
Come si può trasformare un personaggio animato in un robot capace di muoversi nel mondo reale, mantenendo le caratteristiche che lo rendono riconoscibile? È questa la sfida affrontata da un gruppo di ricercatori di Disney Research Imagineering di Zurigo1, che ha sviluppato una versione robotica di Olaf, il pupazzo di neve protagonista del film Frozen. Il progetto rappresenta un esempio interessante di come la robotica possa superare i tradizionali vincoli del movimento umano o animale per riprodurre anche le forme e i gesti tipici dei personaggi di fantasia.
A differenza di un robot progettato principalmente per svolgere un compito pratico, Olaf deve soprattutto apparire credibile. La sua testa è grande e pesante, il collo è sottile, mentre i piedi sembrano due piccole sfere di neve che si muovono liberamente sotto il corpo, senza gambe visibili. Proporzioni e movimenti che funzionano perfettamente nell’animazione diventano però problemi ingegneristici quando devono essere realizzati con motori, articolazioni e strutture meccaniche reali. L’obiettivo, quindi, non è semplicemente far camminare un robot, ma riuscire a farlo camminare come Olaf.
La particolarità quindi sta nell’unione di due mondi: da una parte la libertà creativa dell’animazione, dall’altra i vincoli fisici della robotica.
Una struttura meccanica progettata per scomparire
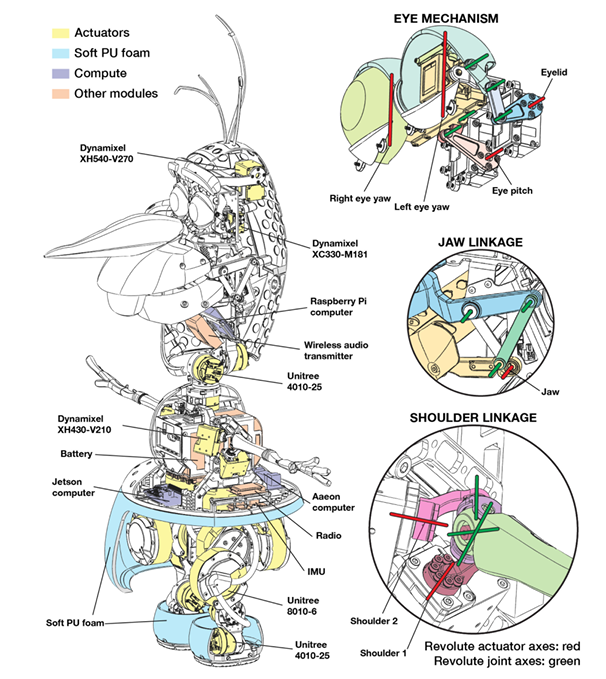
In Figura 3 è riportata la schematizzazione dettagliata di tutti gli elementi meccanici del robot di Olaf, disegnati appositamente per consentire all’animatronic di muoversi in modo quanto più simile al tanto amato personaggio. Il prototipo, alto circa 89 centimetri e con un peso di quasi 15 chilogrammi, dispone complessivamente di 25 gradi di libertà, distribuiti tra gambe, spalle, collo, mascella, sopracciglio e occhi.
Una delle soluzioni più originali riguarda proprio le gambe. Per riprodurre l’illusione che i piedi di Olaf si muovano liberamente sotto il corpo, i ricercatori hanno progettato un sistema di locomozione con sei gradi di libertà per ciascuna gamba, adottando una configurazione asimmetrica: le due gambe non sono speculari, ma presentano orientamenti differenti delle articolazioni. Questa scelta consente di sfruttare meglio lo spazio disponibile all’interno del corpo e di ridurre le interferenze meccaniche durante il movimento.
Il meccanismo viene nascosto sotto una sorta di gonna morbida realizzata in schiuma di poliuretano, che mantiene la forma del pupazzo di neve ma si deforma quando le gambe devono compiere movimenti ampi. Anche i piedi sono rivestiti con materiali morbidi, che contribuiscono ad assorbire gli urti. Il costume, realizzato con un tessuto elastico, completa l’illusione nascondendo le componenti tecniche e seguendo i movimenti del robot.
La stessa filosofia guida la progettazione di braccia, occhi e bocca. Poiché lo spazio interno è limitato, non tutti i motori possono essere collocati direttamente in corrispondenza delle articolazioni. I ricercatori impiegano quindi sistemi di leve e collegamenti meccanici, chiamati linkage, che trasmettono il movimento da attuatori posizionati altrove. In questo modo è possibile mantenere l’aspetto esterno del personaggio e, allo stesso tempo, ottenere movimenti espressivi.
L’intelligenza artificiale che insegna al robot a muoversi
Un altro elemento interessante riguarda il controllo dei movimenti. Invece di programmare manualmente ogni singolo gesto, il gruppo di ricerca utilizza il reinforcement learning, o apprendimento per rinforzo: una tecnica di intelligenza artificiale con cui un sistema impara a eseguire un comportamento attraverso l’interazione con un ambiente simulato e l’ottimizzazione di una funzione di ricompensa (Figura 4).
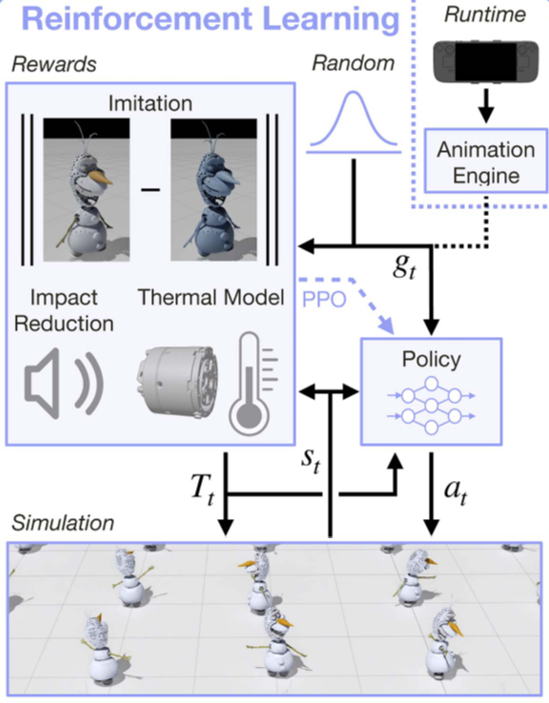
Nel caso di Olaf, il punto di partenza sono le animazioni create dagli artisti. Queste diventano modelli di riferimento che il robot deve cercare di imitare, adattandoli però alle leggi della fisica. Un movimento, che sullo schermo appare naturale, potrebbe infatti essere impossibile da realizzare senza perdere l’equilibrio o sollecitare eccessivamente i motori.
L’addestramento avviene in simulazione, dove il sistema può sperimentare migliaia di situazioni e imparare a coordinare le articolazioni. Il robot dispone di strategie di controllo distinte per stare in piedi e camminare, mentre un motore di animazione permette a un operatore di attivare gesti, espressioni e movimenti attraverso comandi remoti.
L’intelligenza artificiale non deve soltanto garantire che Olaf non cada, ma deve preservare anche il suo stile caratteristico, rendendo il movimento riconoscibile e coerente con il personaggio originale.
Approfondimento: Movimenti più silenziosi e motori che non si surriscaldano
Un personaggio robotico può essere meccanicamente funzionante e tuttavia apparire poco realistico. Il rumore degli urti, le vibrazioni o i movimenti troppo rigidi rischiano di interrompere l’illusione di trovarsi davanti a un personaggio vivo. Per questo motivo, il lavoro introduce due aspetti del controllo che vanno oltre la semplice imitazione delle animazioni.
Il primo riguarda il rumore dei passi. Durante l’addestramento, i ricercatori hanno aggiunto una ricompensa specifica che penalizza le variazioni brusche della velocità verticale dei piedi, favorendo appoggi più morbidi. Nei test sul robot, questa soluzione ha ridotto di 13,5 decibel il livello sonoro medio dei passi durante una prova di cinque minuti, mantenendo sostanzialmente la somiglianza con il movimento di riferimento.
Il secondo problema è termico. La grande testa di Olaf deve essere sostenuta da attuatori collocati in un collo stretto e nascosto dal costume, dove la dissipazione del calore è difficile. Un utilizzo prolungato può quindi provocare il surriscaldamento dei motori. Per affrontare il problema, il sistema considera la temperatura degli attuatori come un ingresso della strategia di controllo e impara a modificare i propri movimenti quando si avvicina al limite previsto.
Il modello termico utilizzato stima l’evoluzione della temperatura sulla base del funzionamento dei motori e dello sforzo richiesto. Durante una prova di un’ora, il sistema è riuscito a raggiungere un equilibrio termico, mantenendo la temperatura media dell’attuatore del collo a circa 77,3 °C nell’ultimo minuto di misurazione. Il risultato mostra come la sicurezza e la durata del funzionamento possano essere integrate direttamente nell’apprendimento del movimento, anziché essere affidate esclusivamente a protezioni esterne.
Che cosa resta da migliorare?
Nonostante i risultati promettenti, il progetto evidenzia anche alcune sfide ancora aperte come l’interazione tra costume e meccanica. Nel lavoro, le forze esercitate dal rivestimento sulle gambe vengono affrontate principalmente introducendo perturbazioni casuali durante l’addestramento. Questo approccio aiuta il robot ad adattarsi a variazioni impreviste, ma una simulazione più fedele delle interazioni tra tessuto, schiuma e articolazioni potrebbe rendere l’apprendimento più mirato ed efficace.
Resta inoltre una sfida generale: trovare il giusto equilibrio tra fedeltà all’animazione e rispetto dei vincoli fisici. Quando il sistema deve ridurre il rischio di surriscaldamento o attenuare gli impatti, può essere necessario modificare leggermente il movimento originale. La ricerca dimostra che è possibile limitare questi compromessi, ma non eliminarli del tutto.
Infine, i risultati sono specifici del personaggio di Olaf. Per trasferire le stesse strategie ad altri animatronics, con proporzioni, pesi, articolazioni e materiali differenti, sarebbe necessario adattare sia la struttura meccanica sia i modelli di controllo. Il lavoro apre quindi una prospettiva interessante, ma non propone ancora una soluzione universale per trasformare qualsiasi personaggio animato in un robot.
Il futuro degli animatronics: personaggi sempre più vivi
Il progetto Olaf mostra come gli animatronics stiano evolvendo oltre i tradizionali meccanismi programmati per eseguire sequenze prestabilite. L’integrazione di apprendimento automatico, simulazione fisica, controllo intelligente e progettazione meccanica permette di creare personaggi capaci di adattare i propri movimenti alle condizioni reali, senza rinunciare alla loro identità visiva.
La strada da percorrere è ancora lunga: i robot dovranno diventare più affidabili, silenziosi, resistenti e capaci di funzionare per periodi prolungati. Ma la direzione è chiara. La sfida non è più soltanto costruire una macchina che assomigli a un personaggio, bensì realizzare un sistema in cui ogni gesto, ogni espressione e ogni movimento contribuiscano a renderlo credibile. Ed è proprio in questo incontro tra tecnologia e immaginazione che gli animatronics possono trovare nuove possibilità, trasformando personaggi nati sullo schermo in presenze capaci di condividere lo spazio fisico con le persone.