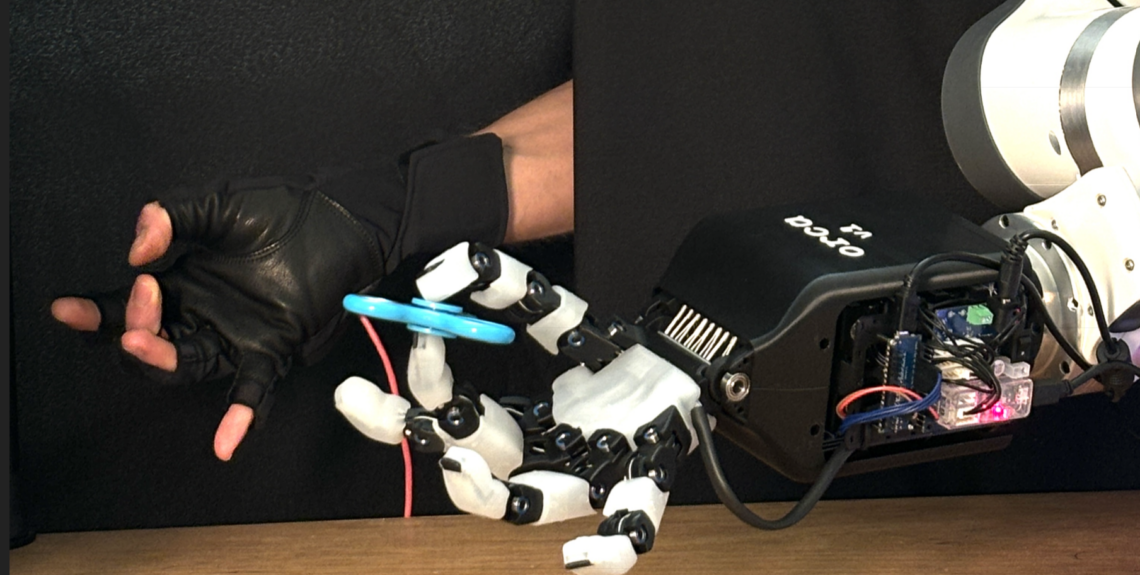

Dalla ricerca accademica alla sperimentazione accessibile, la destrezza robotica sta vivendo una nuova fase di democratizzazione. Dall’ETH di Zurigo arriva la piattaforma ORCA Hand, che si inserisce in questo scenario proponendo una famiglia di mani robotiche open-source progettate per combinare prestazioni avanzate, modularità e costi contenuti.
I principali limiti della protesica avanzata
Negli ultimi due decenni la protesica ha vissuto una forte evoluzione, trasformandosi da disciplina prevalentemente meccanica a campo interdisciplinare – in cui convergono robotica, neuroscienze, intelligenza artificiale e scienza dei materiali. Oggi le protesi non sono più semplici sostituti passivi, ma sistemi complessi capaci di interagire con il corpo umano e, in alcuni casi, con l’ambiente circostante in modo sempre più naturale. Tuttavia, a fronte di questi progressi, persistono limiti tecnologici, economici e clinici, come il costo elevato, che può raggiungere decine di migliaia di euro, l’affidabilità limitata e la necessità di manutenzione costante.
-
Se ti interessa approfondire l’argomento “protesica”, ne abbiamo nei seguenti articoli:
MIA hand: la protesi nata per essere guardata
HANNES è la nuova mano protesica dalla robotica italiana
Energy Family Project e e-NABLE Italia creano protesi per bambini con la stampa 3D
ORCA: un approccio open-source e accessibile
In questo contesto si inserisce ORCA (Open-Source, Reliable, Cost-Effective, Anthropomorphic) Robotic Hand1, un progetto dell’ETH Zurich completamente open source che propone un cambio di paradigma: rendere le protesi robotiche avanzate più accessibili, replicabili e personalizzabili.
L’innovazione del progetto risiede nel fatto che ORCA può essere assemblata in meno di otto ore con un costo dei materiali inferiore ai 2000 CHF (poco più di 2000 euro). Questo è reso possibile grazie a un design basato principalmente su parti facilmente reperibili e componenti stampabili in 3D – i.e., tecnologia spesso alla base della prototipazione rapida e a basso costo. Tutti i file di progettazione, il software di controllo e le istruzioni di montaggio sono resi pubblicamente disponibili2, favorendo la riproducibilità e la diffusione nella ricerca e nella didattica.
Quali sono le grandi novità portate da questo progetto?
Grazie alla sua natura modulare, al design biomimetico e al fatto che il progetto sia pienamente open source, ORCA vuole diventare una piattaforma di riferimento per la ricerca nella robotica manipolativa e per lo sviluppo di nuove applicazioni in ambito biomedicale, protesico e di interazione uomo-macchina.
A tale scopo, ORCA nasce con dei chiari obiettivi – alla base del suo design e della sua progettazione:
Il progetto nasce con la chiara e dichiarata intenzione di rendere disponibili design, software e specifiche tecniche alla comunità scientifica e industriale. In questo modo centri di ricerca e laboratori in tutto il mondo possono stampare e assemblare la mano, concentrandosi così su ricerca innovativa.
Attraverso tecniche di prototipazione a basso costo – come la stampa 3D – e l’uso di componenti facilmente reperibili, la mano arriva a costare fino a diverse migliaia di euro in meno rispetto alle protesi commerciali attualmente disponibili sul mercato.
Il progetto ha il chiaro intento di privilegiare soluzioni robuste e modulari, motivo per cui la mano è disponibile in tre versioni e integrabile con diversi sistemi software e hardware.
Obiettivo fondante è quello di progettare una mano che non sia solo funzionale, ma anche esteticamente e cinematicamente simile a quella umana.
Una mano in molte versioni
La mano antropomorfa è disponibile in tre versioni (Video 1), con caratteristiche che variano leggermente in funzione delle necessità:
- ORCA Hand – in versione base, è la configurazione completa e bilanciata per destrezza e ricerca;
- ORCA Hand Lite – è una versione semplificata ed economica;
- ORCA Hand Touch – è la versione avanzata con sensing tattile ad alta risoluzione.
Principali caratteristiche dei tre modelli
In tutte e tre le varianti, la mano presenta dita poliarticolate dotate di doppia falange, con giunti in corrispondenza dell’articolazione metacarpo-falangea (MCP) e interfalangee prossimali (PIP) – ma non dell’articolazione interfalangea distale (DIP), ad eccezione del pollice che invece la prevede. Questo permette di replicare finemente il movimento e la sensibilità della mano. Il montaggio è eseguito in conformità alle regole condivise dallo standard tecnico ISO 9409-1.
Le dita possono essere integrate con sensori tattili e rivestite in silicone, cosi da migliorare le capacità di presa della mano. La mano è attuata a cavi grazie ai motori integrati nell’invaso.
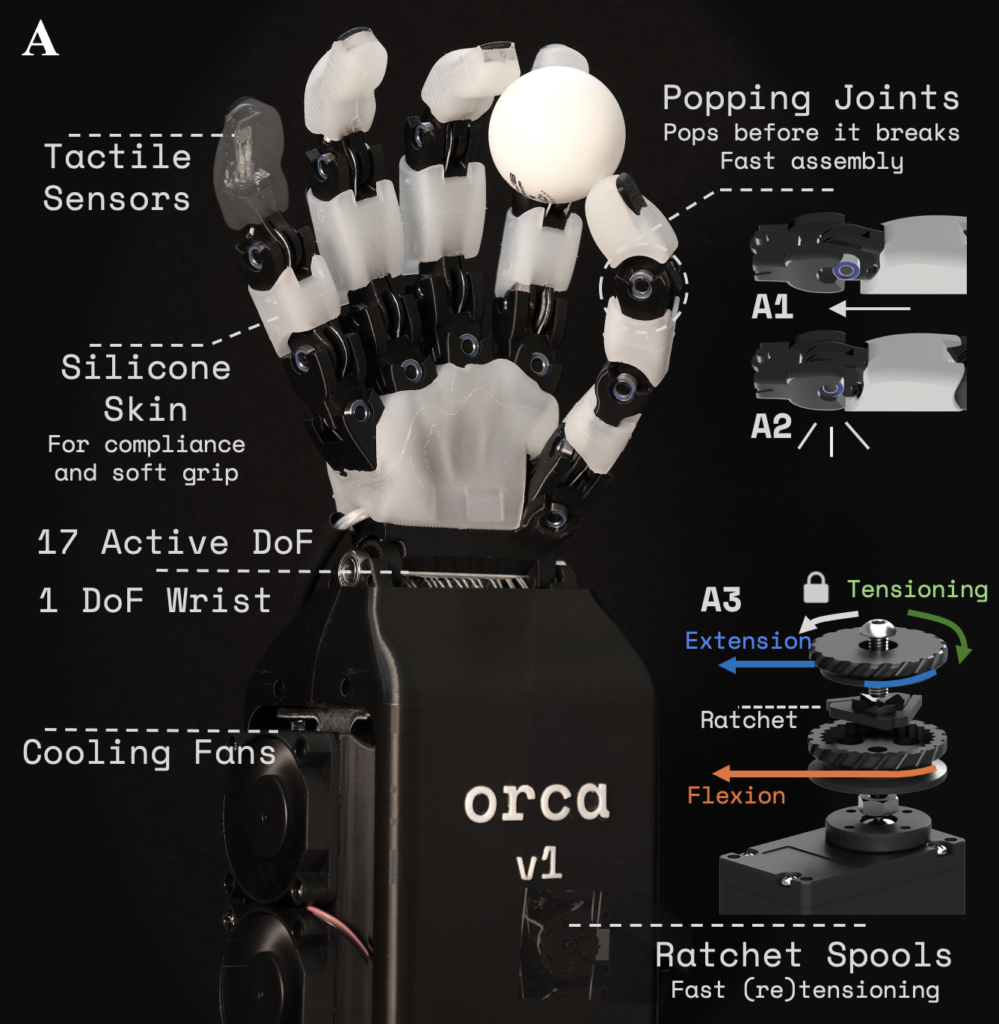
Le caratteristiche generali della protesi sono illustrate in Figura 1.
Approfondimento tecnologico: ingegneria e caratteristiche delle tre versioni di ORCA
Le tre varianti del sistema robotico presentano delle differenze tecniche come i gradi di libertà per il movimento e il numero di motori per l’attuazione della mano, che comportano anche una differenza nel costo e nel target. Tutte le differenze tecniche tra le tre mani sono riassunte in Tabella 1.
ORCA hand: il modello base
Si tratta della configurazione di riferimento: le altre due versioni sono varianti di questo modello di partenza. Una caratteristica importante è che ogni giunto è attuato indipendentemente, e questo assicura il massimo controllo e la fedeltà al movimento umano. La mano è stata anche testata preliminarmente per l’eventuale integrazione di algoritmi di reinforcement learning, per essere impiegata ad esempio in una teleoperazione e negli studi di destrezza. Questo modello rappresenta il miglior compromesso tra costo, prestazioni e flessibilità (Video 2).
Il modello ORCA lite: la versione più rapida e accessibile
E’ la versione ottimizzata per accessibilità, infatti è ideale per didattica e prototipazione rapida. Si tratta della versione più leggera ed economica, essendo sotto-attuata. Infatti, ha bisogno di integrare un minor numero di motori. Utilizza tendini accoppiati per garantire lo stesso range di movimento (ROM) del modello base, non garantendo più un controllo indipendente dei movimenti (Video 3).
Il modello ORCA touch: contact-rich manipulation
Questo modello è la versione per ricerca avanzata in robotica e human-robot interaction. Grazie a sensori tattili 6D (sensori forza-coppia) integrati su tutte le dita, garantisce una manipolazione contact-rich, un approccio che sfrutta un contatto dinamico e sostenuto con gli oggetti per eseguire compiti avanzati (Video 4).
| Caratteristica | ORCA Hand (Base) | ORCA Hand Lite | ORCA Hand Touch |
|---|---|---|---|
| DoF totali | 17 | 9 | 17 |
| Attuatori | 16 dita + 1 polso | 8 dita + 1 polso | 16 dita + 1 polso |
| Controllo giunti | completamente indipendente | accoppiato (tendini) | completamente indipendente |
| Range of Motion | completo | completo | completo |
| Sensori tattili | opzionali | non disponibili | integrati |
| Sensori giunto | in sviluppo | in sviluppo | in sviluppo |
| Peso | ~1.2 kg | ~0.7 kg | ~1.25 kg |
| Attuatori | Feetech / Dynamixel | Feetech | Feetech / Dynamixel |
| Costo indicativo | $3.5k–$4.5k | $2k | $6.1k–$7.1k |
| Open-source | sì | sì | parziale (sensori closed) |
| Target principale | ricerca generale | didattica | ricerca avanzata |
Test di validazione e prestazioni di ORCA Hand
Dal punto di vista ingegneristico, la piattaforma introduce soluzioni orientate alla robustezza e alla manutenzione semplificata, come giunti che si dislocano sotto carichi eccessivi evitando rotture, sistemi di auto-calibrazione e un routing dei tendini a basso attrito. Queste caratteristiche garantiscono affidabilità operativa anche in condizioni di utilizzo prolungato, come dimostrato da test sperimentali con oltre 10000 cicli continui senza guasti.
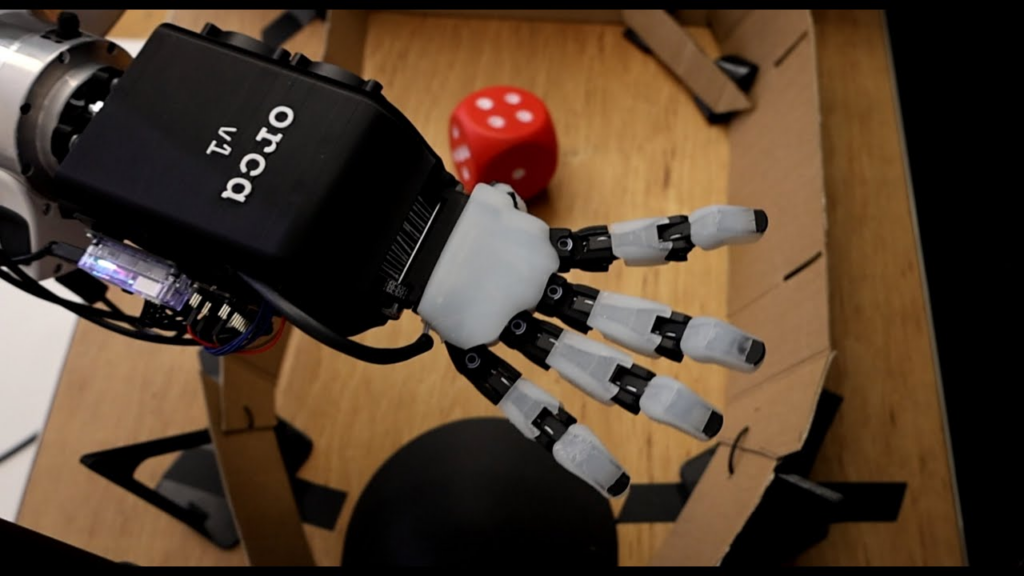
ORCA si distingue anche per la sua compatibilità con approcci avanzati di apprendimento automatico. È stata infatti validata in scenari di teleoperazione, imitation learning e reinforcement learning, inclusi esperimenti di sim-to-real transfer in cui politiche apprese in simulazione vengono trasferite direttamente sull’hardware reale senza ulteriore addestramento.
Conclusioni e sviluppi futuri
Nella comunità biomedica, il valore di progetti come ORCA non risiede solo nel prodotto finale, ma nel modello di sviluppo. Infatti, l’approccio open-source favorisce la collaborazione tra università, centri di ricerca e industria, accelerando l’innovazione e democratizzando l’accesso alla tecnologia. In questo scenario, iniziative come ORCA indicano una direzione chiara: innovazione non solo tecnologica, ma anche culturale. Rendere la protesica più accessibile e collaborativa potrebbe essere il passo decisivo per trasformare un’eccellenza ingegneristica in una soluzione realmente diffusa e inclusiva. Per l’ecosistema di ricercatori e scienziati che lavorano con queste tecnologie, un cambio di paradigma come questo significherebbe avere maggiore possibilità di sperimentazione e prototipazione rapida, una riduzione delle barriere all’ingresso per nuovi ricercatori e la creazione di standard condivisi e interoperabili.