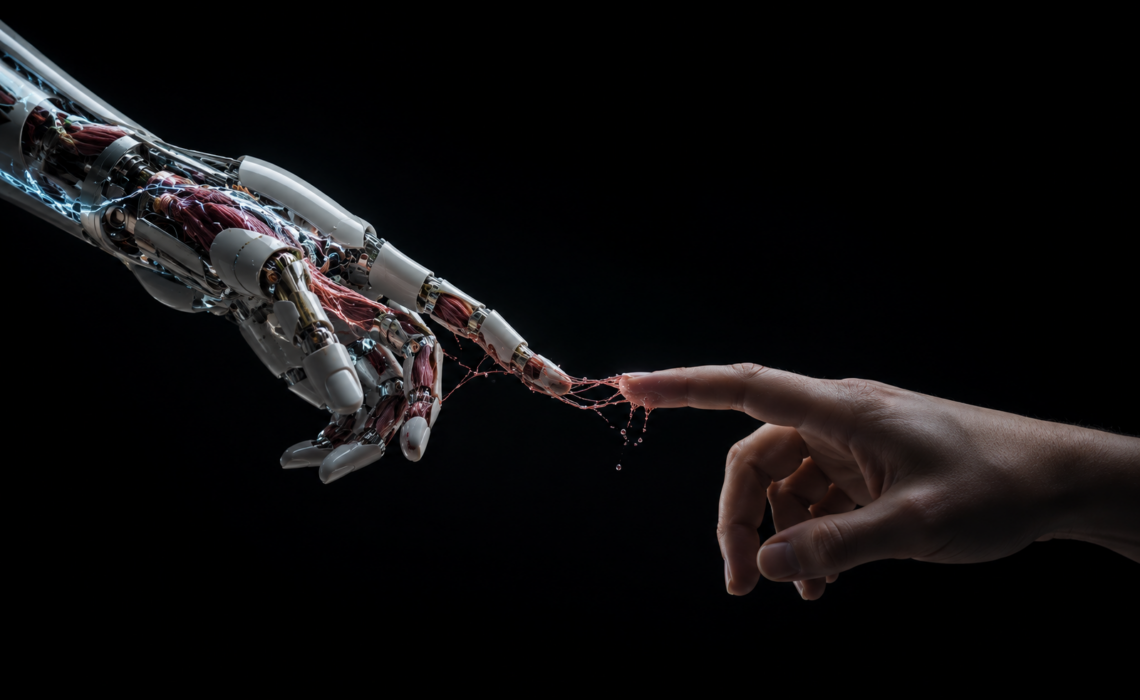
Robocop, Terminator, Darth Vader, fino ai cyborg della celebre saga Dragon Ball: per decenni, l’idea di organismi ibridi tra uomo e macchina è rimasta confinata alla fantascienza. Negli ultimi anni, la biorobotica ha compiuto progressi significativi, portando allo sviluppo dei cosiddetti robot bioibridi, sistemi che integrano cellule vitali capaci di lavorare come attuatori biologici, assieme con strutture artificiali. Ad oggi contiamo diversi esempi sperimentali di robot bioibridi, tra cui, la mano di Takeuchi e gli organ-on-a-chip, dove sistemi multi-organo permettono la valutazione in vitro di micro-ambienti molto più complessi.
Robotica soffice e robot bioibridi a confronto
Man mano che i robot diventano sempre più simili agli organismi viventi, la linea che separa macchina e biologia si fa sempre più sottile. Tuttavia, non tutte le tecnologie seguono lo stesso percorso: alcune imitano la natura, altre si spingono oltre iniziando a integrarla. Questa differenza è alla base tra la robotica soffice e i robot bioibridi (Tabella 1).
- La robotica soffice si concentra sui materiali, utilizzando strutture deformabili come elastomeri e idrogel per realizzare sistemi più adattabili e sicuri, capaci di movimenti complessi. Risponde alla domanda: “Di cosa è fatto il robot?”. In questo caso il movimento è generato da attuatori artificiali.
- La robotica bioibrida riguarda l’integrazione di componenti viventi all’interno del robot: cellule o tessuti biologici (come muscoli o neuroni) svolgono funzioni attive, contribuendo direttamente al movimento o al sensing e risponde alla domanda: “Cosa c’è dentro il robot?”.
| Caratteristica | Robotica soffice | Robot bioibridi |
| Focus principale | Materiali | Componenti biologici |
| Struttura | Elastomeri, idrogel | Strutture soft + tessuti viventi |
| Attuazione | Pneumatica, elettrica | Cellule muscolari o sistemi biologici |
| Controllo | Esterno (elettronico) | Biologico o bio-integrato |
| Obiettivo | Adattabilità e sicurezza | Replica funzionale dei sistemi biologici |
Dall’imitazione della natura alla sua integrazione
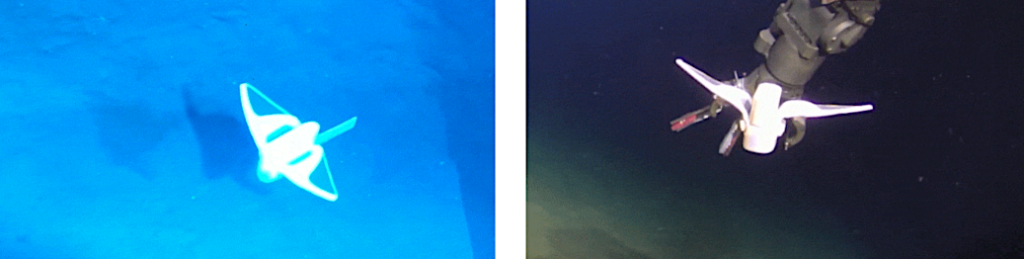
Per molto tempo i robot sono stati associati a strutture rigide, pesanti e poco adattabili, progettate per operare in ambienti controllati. Oggi, però, questo paradigma è cambiato: grazie alla robotica soffice, i robot possono essere realizzati con materiali flessibili che permettono movimenti più naturali e una maggiore capacità di adattamento all’ambiente. Un esempio emblematico è il robot sviluppato nel 2021 da un team della Zhejiang University, ispirato al pesce lumaca delle Marianne (Figura 1).1 Il dispositivo utilizza un corpo elastico e pinne flessibili che si muovono in modo simile a quelle di un organismo marino. Questa progettazione gli ha permesso di operare a profondità estreme, fino a oltre 10.000 metri, dove strutture rigide tradizionali verrebbero distrutte dalla pressione.
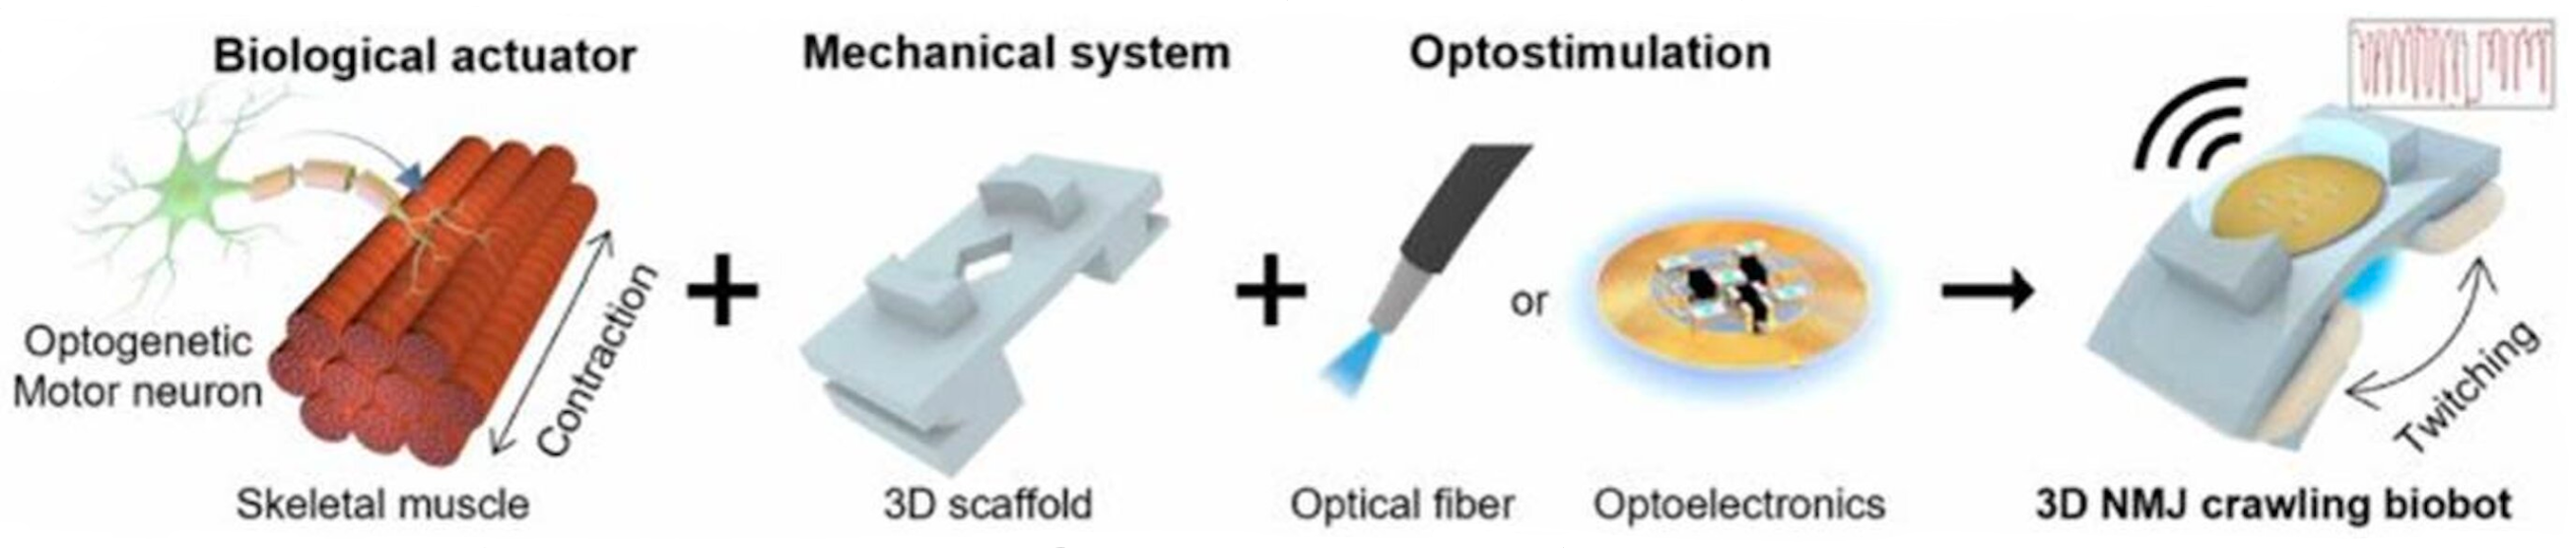
Tuttavia, negli ultimi anni la ricerca ha iniziato a integrare la natura oltre a imitarla. È il caso del crawler sviluppato nel 2025 all’Università dell’Illinois2 , un robot bioibrido che combina componenti artificiali con cellule muscolari e neuroni coltivati in laboratorio. In questo sistema, segnali luminosi attivano i neuroni, che a loro volta inducono la contrazione del muscolo, generando il movimento (Figura 2). In modo sorprendente, il robot è stato in grado di continuare a muoversi anche dopo la fine dello stimolo, mostrando un comportamento simile a quello dei sistemi biologici.
-
Abbiamo parlato di soft robotics anche qui: La soft robotics è il futuro della ventilazione artificiale
Componenti dei robot bioibridi
I robot bioibridi sono dispositivi composti da un supporto di materiale abiotico (matrici polimeriche) e in parte da elementi biologici di vario tipo come batteri, piccoli organismi o cellule muscolari. Queste ultime a contatto con la superficie abiotica, crescono in quantità e si integrano completamente con il supporto. Il componente vitale è l’elemento attivo in grado di deformare il supporto polimerico, che, essendo elastico, dopo una deformazione ritorna allo stato originale, contribuendo al movimento complessivo del dispositivo.
Componenti Biologiche
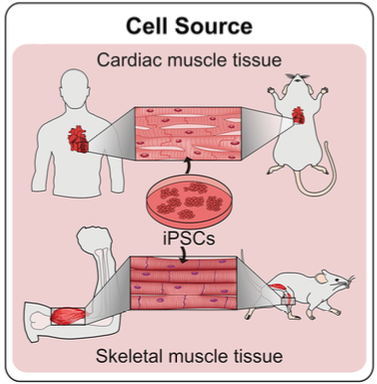
Le componenti biologiche dei robot bioibridi sono tendenzialmente tessuti viventi, in particolare muscoli scheletrici e cardiaci, che fungono da attuatori biologici. La scelta del tessuto dipende dalla funzione richiesta al robot. Il tessuto cardiaco è caratterizzato da contrazioni autonome e ritmiche: i cardiomiociti, ottenuti da modelli animali o da cellule staminali pluripotenti indotte umane (hiPSC), vengono coltivati fino a formare tessuti contrattili (Figura 3). Queste proprietà li rendono adatti per sistemi che richiedono un’attivazione continua, come i robot nuotatori. Il tessuto muscolare scheletrico, invece, consente un controllo più preciso della forza e della tempistica della contrazione.
Questo è possibile grazie all’allineamento e alla differenziazione cellulare su scaffold tridimensionali, generalmente costituiti da idrogel, che favoriscono la proliferazione dei mioblasti (come la linea C2C12). Negli ultimi anni, stanno ricevendo crescente attenzione anche le cellule muscolari scheletriche umane (hSkMC), per la loro maggiore rilevanza clinica e compatibilità immunologica.
In questo contesto, diversi studi hanno dimostrato che approcci di co-stimolazione elettromeccanica, in cui impulsi elettrici sono combinati con carichi meccanici controllati, possono migliorare significativamente la differenziazione e la capacità contrattile del tessuto muscolare. Inoltre, lo sviluppo di attuatori muscolari modulari ha permesso di ottenere strutture più scalabili e performanti, con un miglior allineamento cellulare e una maggiore forza generata.
Componenti Abiotici
Credits (adapted from): Nature
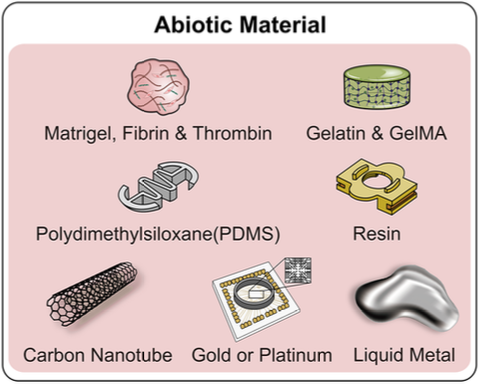
I componenti abiotici rappresentano la struttura di supporto dei robot bioibridi e conferiscono forma, stabilità e modalità di movimento del dispositivo. Generalmente sono costituiti da materiali polimerici biocompatibili, come elastomeri o idrogel (Figura 4). In particolare, la loro elasticità consente di immagazzinare e rilasciare energia durante la contrazione muscolare, contribuendo in modo attivo al movimento complessivo del robot. L’aspetto critico di questi materiali risiede nelle proprietà meccaniche dello scaffold, come rigidità e flessibilità: un materiale troppo rigido può ostacolare la contrazione cellulare, mentre uno troppo morbido può ridurre l’efficienza nella trasmissione della forza. Per questo motivo, la progettazione dei componenti abiotici è strettamente legata alla funzione finale del dispositivo. In molti casi, i supporti vengono realizzati tramite tecniche di stampa 3D o microfabbricazione, che permettono di ottenere geometrie complesse e altamente controllate. Inoltre, possono essere integrati con microelettrodi o sistemi di stimolazione elettrica, necessari per attivare i tessuti muscolari e controllarne il comportamento.
Accoppiamento e Tecniche di Fabbricazione
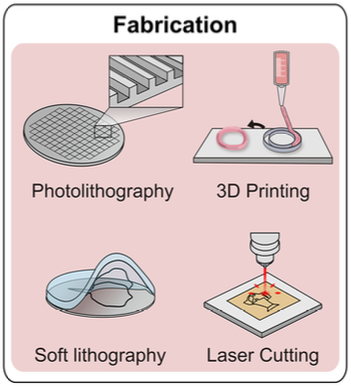
La fabbricazione dei robot bioibridi richiede l’integrazione di tecniche proprie dell’ingegneria dei tessuti e della microingegneria come riportato nella Figura 5. Il processo inizia generalmente con la progettazione e realizzazione dello scaffold abiotico, che definisce l’architettura del sistema. Successivamente, le cellule vengono seminate sul supporto e coltivate in condizioni controllate. Durante questa fase, le cellule proliferano, si differenziano e si organizzano in strutture funzionali, formando tessuti contrattili. Per migliorare la maturazione e le prestazioni funzionali, i costrutti biologici vengono spesso sottoposti a stimolazione meccanica ed elettrica durante la coltura in vitro.
Un aspetto cruciale è l’integrazione tra le due componenti: le cellule devono aderire efficacemente al supporto e sviluppare connessioni funzionali. A tal fine, le superfici possono essere modificate chimicamente o rivestite con proteine della matrice extracellulare per favorire l’adesione cellulare. Infine, il sistema viene collegato a dispositivi esterni per il controllo e la stimolazione, come generatori di impulsi elettrici o sistemi microfluidici, che permettono di regolare l’ambiente e monitorare il comportamento del robot bioibrido.
Esempi di robot bioibridi
I robot bioibridi rappresentano oggi una realtà concreta, seppur ancora sperimentale, con prototipi che dimostrano le potenzialità di questa tecnologia emergente. Di seguito vengono presentati due esempi significativi che illustrano le diverse applicazioni possibili: dalla manipolazione robotica avanzata ai sistemi miniaturizzati per la ricerca farmacologica.
La mano bioibrida di Takeuchi
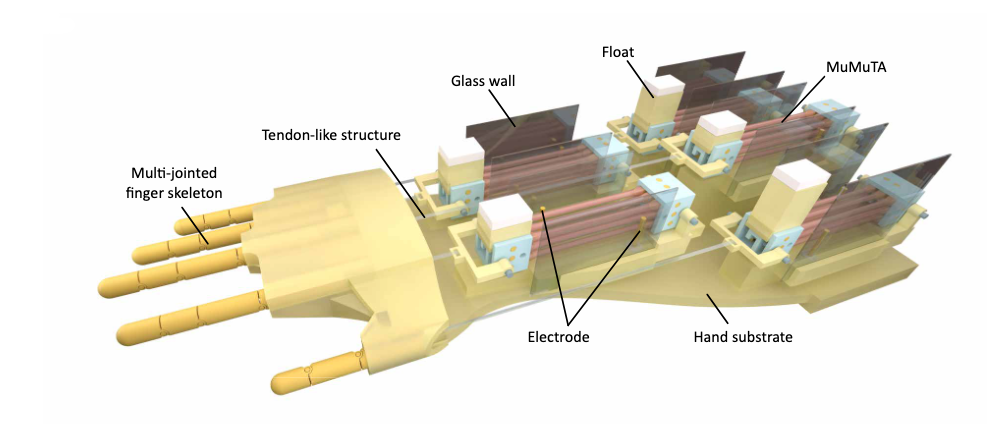
La mano bioibrida sviluppata dal team guidato da Shoji Takeuchi3 ha una lunghezza di circa 18 cm ed è dotata di dita multiarticolate, che possono essere mosse sia individualmente sia in modo coordinato, consentendo la manipolazione di oggetti (Figura 6). In particolar modo, i tendini artificiali sono realizzati a partire da sottili fili di tessuto muscolare umano coltivato in laboratorio e successivamente avvolti e assemblati fino a formare veri e propri fasci muscolari. Queste strutture, definite tecnicamente MuMuTa (Multi-Muscle Tissue Actuators), sono in grado di generare forza contrattile e quindi di muovere le dita. L’attivazione avviene tramite stimolazione elettrica, fornita attraverso elettrodi e cavi impermeabili.
Il campo della robotica bioibrida è ancora nelle fasi iniziali e presenta numerose sfide tecnologiche. Tuttavia, una volta superati questi limiti, tali sistemi potrebbero trovare applicazione nello sviluppo di protesi avanzate, oltre a rappresentare piattaforme sperimentali per lo studio della fisiologia muscolare, il testing farmacologico e la valutazione di nuove tecniche chirurgiche.
S. Takeuchi, University of Tokyo
Approfondimento: funzionamento della mano di Takeuchi
Durante i test il tessuto muscolare ha evidenziato una progressiva riduzione della forza contrattile, con segni di affaticamento dopo circa dieci minuti di stimolazione continua. Tuttavia, dopo un’ora di riposo, la capacità contrattile è stata completamente recuperata, in modo analogo a quanto avviene nei muscoli umani. Per valutare le prestazioni, i ricercatori hanno testato diversi movimenti, tra cui la formazione di un gesto “a forbice” mediante la contrazione coordinata di mignolo, anulare e pollice, oltre alla flessione indipendente delle singole dita. I risultati dimostrano che il prototipo è in grado di eseguire una varietà di azioni grazie al controllo modulare delle dita. Attualmente, la mano bioibrida opera immersa in un liquido, condizione necessaria per ridurre l’attrito e garantire un corretto funzionamento del tessuto muscolare. In futuro, l’obiettivo è migliorare il sistema per consentire movimenti più autonomi e naturali, inclusa la capacità di estendere attivamente le dita dopo la flessione.
La frontiera per il drug testing: un robot bioibrido integrato in un organ-on-a-chip
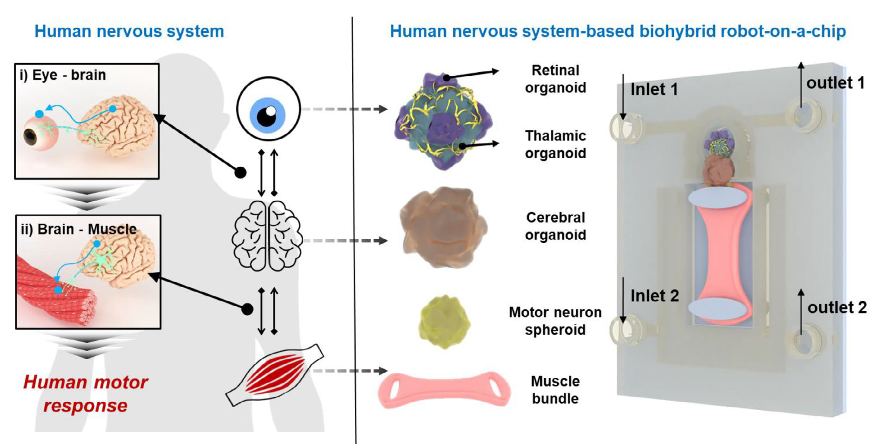
Negli ultimi anni, i sistemi robotici bioibridi “on-a-chip” stanno emergendo come strumenti innovativi per studiare il corpo umano e testare farmaci in laboratorio, con il vantaggio di ridurre il ricorso alla sperimentazione animale. Tuttavia, i modelli sviluppati finora erano limitati principalmente alla componente motoria, senza includere un vero sistema sensoriale. In questo contesto, i ricercatori hanno sviluppato un dispositivo bioibrido capace, per la prima volta, di integrare anche la vista. Questo prototipo combina diversi organoidi umani: un organoide retinico ed uno cerebrale, neuroni motori e tessuto muscolare, tutti assemblati su un unico chip (Figura 7).
Credits: Advanced Science
Approfondimento: funzionamento del chip
La luce viene percepita dall’organoide retinico e trasformata in un segnale elettrico, che viene trasmesso al cervello artificiale. Da qui, il segnale raggiunge i neuroni motori e induce la contrazione del muscolo. In questo modo, il sistema è in grado di riprodurre una sequenza completa tipica degli organismi viventi: stimolo, elaborazione e risposta. Per migliorare le prestazioni, sono state introdotte alcune soluzioni ingegneristiche avanzate. Una nanostruttura in oro è stata utilizzata per facilitare la trasmissione dei segnali tra le diverse componenti, mentre l’impiego di nanoparticelle magnetiche, combinato con stimolazione elettromagnetica, ha potenziato l’attività dei neuroni (Figura A).
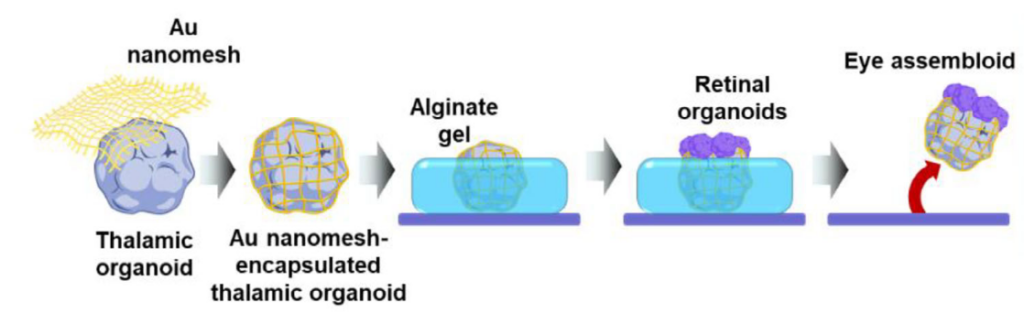
Un aspetto particolarmente interessante riguarda il test di farmaci. Quando il dispositivo viene esposto a idrossiclorochina, una sostanza nota per la sua tossicità sulla retina, la risposta muscolare diminuisce sensibilmente. Questo dimostra che il sistema è in grado di rilevare danni lungo l’intero percorso sensoriale e motorio per effetto della molecola. Nel complesso, questo dispositivo rappresenta un passo avanti verso modelli in vitro più realistici, capaci di integrare percezione, elaborazione e risposta. Le possibili applicazioni spaziano dal drug screening allo studio di malattie neurodegenerative, fino allo sviluppo di alternative alla sperimentazione animale.
Sviluppi e prospettive future
Nonostante i risultati promettenti, la robotica bioibrida è ancora in una fase iniziale e presenta numerose sfide tecnologiche e biologiche. Uno dei principali limiti riguarda la sopravvivenza e stabilità dei tessuti viventi, che richiedono condizioni controllate e tendono a perdere funzionalità nel tempo. La mancanza di sistemi vascolari e metabolici completi rappresenta un ostacolo significativo per la realizzazione di dispositivi più complessi e duraturi. Inoltre, nonostante siano stati compiuti progressi nell’utilizzo di stimolazione elettrica e ottica, l’integrazione di circuiti neurali più complessi e autonomi rappresenta ancora un obiettivo aperto.
Dal punto di vista ingegneristico, sarà fondamentale sviluppare:
- Sistemi microfluidici per simulare la circolazione e il trasporto di nutrienti
- Materiali intelligenti in grado di interagire dinamicamente con i tessuti viventi
- Tecniche di fabbricazione sempre più precise e scalabili
Nonostante queste limitazioni, le prospettive applicative sono estremamente ampie. I robot bioibridi potrebbero trovare impiego nello sviluppo di protesi avanzate, capaci di replicare in modo più fedele il comportamento dei tessuti umani, ma anche come piattaforme per il drug screening, riducendo la dipendenza dai modelli animali. Inoltre, questi sistemi rappresentano un potente strumento per lo studio della fisiologia e delle patologie umane, permettendo di analizzare in vitro fenomeni complessi come l’interazione tra sistema nervoso e muscolare.